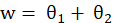
四舵轮运动学模型

屏幕截图 2024-07-24 114230

舵轮的运动学线性化

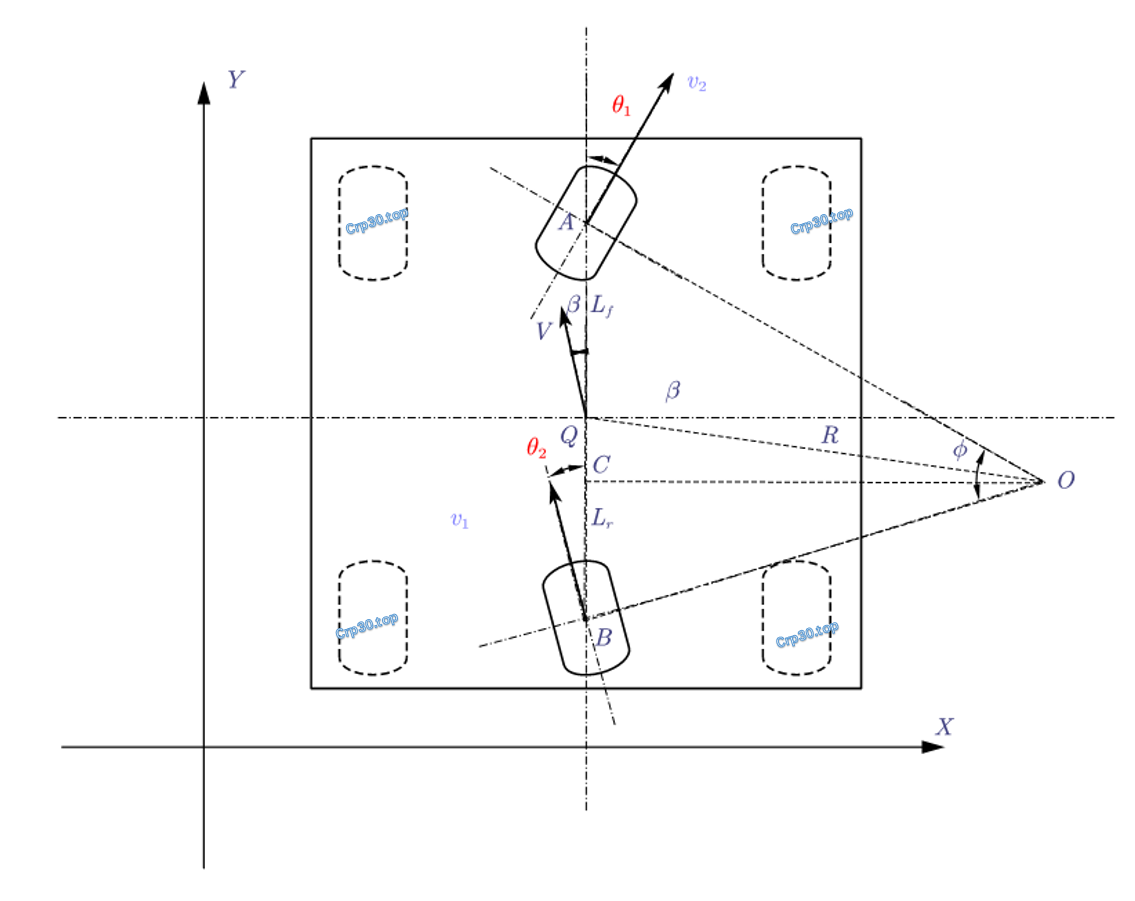
​ 假设车辆平动,车辆速度很低,轮胎所受横向力很小,速度矢量V的方向在点A和点B方向相同。车辆的状态用三个坐标描述x,y,δ表示,其中(x,y)代表车辆位置,δ表示车辆的航向角,是V与全局坐标系x轴的夹角。

在三角形OBQ中,根据正弦定理,有:

BQsin(ϕ−θ1−β)=OQsin(π2−θ2)(1)\frac{BQ}{sin \left(\phi-\theta_{1}-\beta\right)}=\frac{OQ}{sin \left(\frac{\pi}{2}-\theta_{2}\right)} \\\tag{1}

同样,在三角形OAQ中,有:

AQsin⁡(ϕ−θ2−β)=OQsin⁡(π2−θ1)(2)\frac{AQ}{\sin \left(\phi-\theta_{2}-\beta\right)}=\frac{O Q}{\sin \left(\frac{\pi}{2}-\theta_{1}\right)} \\\tag{2}

OQ之间为R,img根据(1)与(2)两个公式可得:

(tan⁡θ1−tan⁡θ2)cos⁡β=Lf+LrR(3)\left(\tan \theta_{1}-\tan \theta_{2}\right) \cos \beta=\frac{L_{f}+L_{r}}{R}\tag{3}

​ 根据假设,车辆行驶缓慢,假设车辆偏航角变化率为img可近似等于车辆角速度W,可得:

ψ˙=VR(4) \quad \dot{\psi}=\frac{V}{R}\tag{4}

将(4)带(3)入中得:

ψ˙=Vcos⁡βLf+Lr(tan⁡θ1−tan⁡θ2)(5)\dot{\psi}=\frac{V \cos \beta}{L_{f}+L_{r}}\left(\tan \theta_{1}-\tan \theta_{2}\right) \\\tag{5}

求出img:

β=arctan⁡(Lftan⁡(θ2)+Lrtan⁡(θ1)Lf+Lr)(6)\beta=\arctan \left(\frac{L_{f} \tan \left(\theta_{2}\right)+L_{r} \tan \left(\theta_{1}\right)}{L_{f}+L_{r}}\right) \\\tag{6}

根据图上角度关系,易知img表示小车沿X方向的速度,img表示小车沿Y方向的速度:

X˙=Vcos⁡(β+δ)Y˙=Vsin⁡(β+δ)(7)\dot{X}=V \cos (\beta+\delta) \\ \dot{Y}=V \sin (\beta+\delta) \\\tag{7}

所以车辆的运动学模型为:

{X˙=Vcos⁡(β+δ)Y˙=Vsin⁡(β+δ)ψ˙=Vcos⁡βLf+Lr(tan⁡θ1−tan⁡θ2)(8)\left\{\begin{array}{c} \dot{X}=V \cos (\beta+\delta) \\ \dot{Y}=V \sin (\beta+\delta)\\ \dot{\psi}=\frac{V \cos \beta}{L_{f}+L_{r}}\left(\tan \theta_{1}-\tan \theta_{2}\right) \end{array}\right.\tag{8}

在公式(5)中,此时,有

R=vx2+vy2ω(6)R=\frac{\sqrt{v_{x }^{2}+v_{y } ^{2}}}{\omega}\tag{6}

回到以重心为中心的单车模型,可知:

δf=tan⁡−1(ω(Lf+Lr)2vx2+vy2)(7)\delta_{f}=\tan ^{-1}\left(\frac{\omega_{}\left(L_{f}+L_{r}\right)}{2 \sqrt{v_{x }^{2}+v_{y } ^{2}}}\right) \quad\tag{7}

当然,在此图中,当滑移角β 很小时,且后轮偏角为0时,可近似为

ω≈vLtan(δf)(8)\omega\approx\frac{v}{L}tan(\delta_{f})\tag{8}

本篇文章受 CC BY-NC-SA 4.0 协议保护,转载请注明出处。