阿克曼转向原理
阿克曼转向原理(Ackermann Steering Principle)是一种设计车辆转向系统的方法,旨在减少在转弯时车轮之间的滑动和摩擦。它确保了在车辆转弯时,所有车轮都能沿着正确的圆弧轨迹滚动,从而减少轮胎的磨损和提高转向效率。其基本原理可以通过以下几点来解释:
-
转向几何:在车辆转弯时,前轮内侧和外侧的转向角度不同。内侧前轮需要转得更多,因为它沿着较小的圆弧轨迹运动,而外侧前轮则沿着较大的圆弧轨迹运动。阿克曼转向几何设计通过调节转向连杆的长度和角度,使得前轮的转向角度差异符合这种需求。
-
虚拟转向中心:阿克曼转向几何的设计思想是使车辆的所有车轮在转弯时,都指向同一个虚拟的转向中心。这意味着所有车轮的延长线在地面上的交点应该在同一个点上。这确保了每个车轮都沿着其自身的圆弧轨迹滚动。
-
转向机构设计:传统的阿克曼转向系统使用一个简单的四杆机构来实现这一点。这个机构通常包括一个转向拉杆和两个转向节臂。转向拉杆连接在两个前轮的转向节臂之间,当驾驶员转动方向盘时,通过拉杆推动转向节臂,从而改变前轮的角度。
阿克曼转向原理可以通过以下数学公式来表示:
其中:
-
θin=是内侧车轮的转向角。
-
θout 是外侧车轮的转向角。
-
d是前轮轴距。
-
L 是前后轮之间的轴距。
通过这种设计,阿克曼转向几何能够在车辆转弯时减少轮胎的滑动和磨损,提高转向效率和车辆操控性。
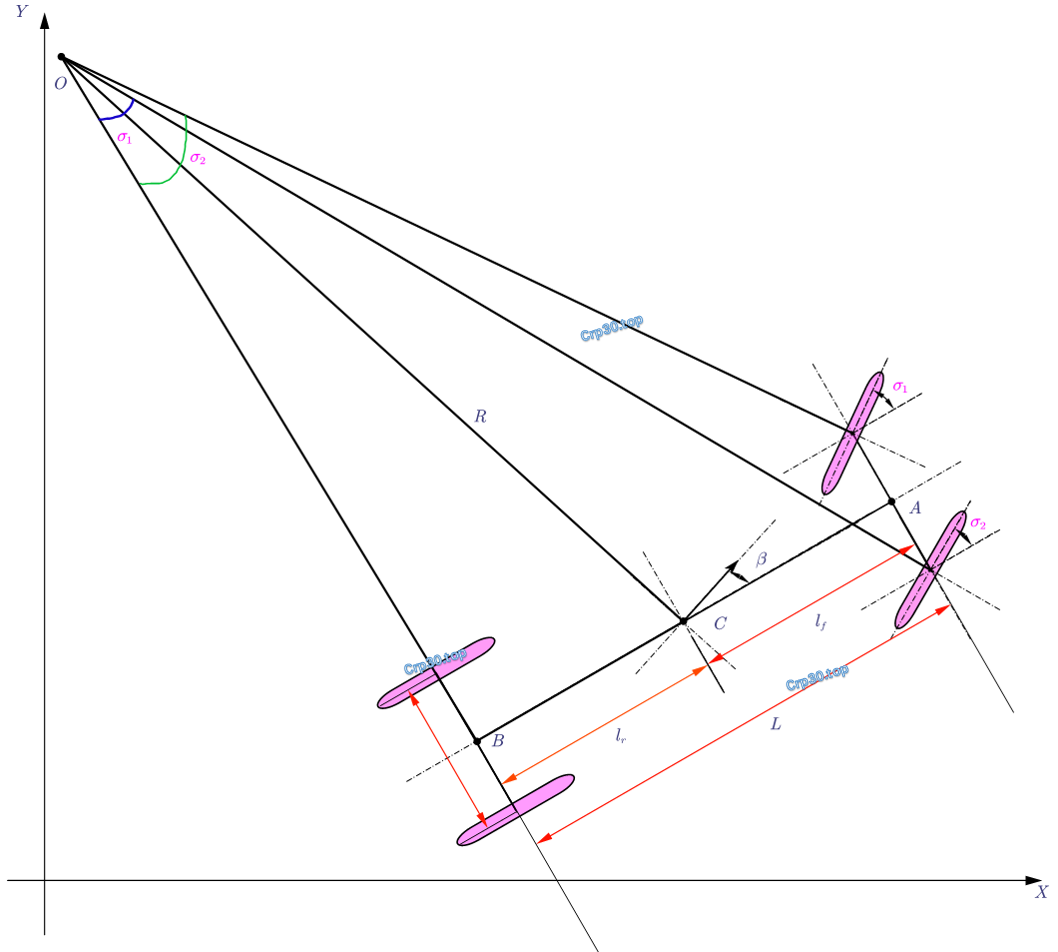
根据上图的三角关系,易知
根据(2)(3)易得:
图中前轮轴中心有个转向角为θ,此时有
阿克曼转向原理主要用于前轮转向的车辆,它的目的是在车辆转弯时确保内外轮的转向角度不同,从而减少轮胎滑动和磨损。具体来说,阿克曼转向几何设计确保了内外前轮在转弯时具有不同的转向角度,以便它们的滚动轨迹相交于同一个转弯中心点。对于全轮转向车辆,阿克曼转向原理可以应用于前轮转向部分,但后轮转向则需要额外的考虑。全轮转向系统的设计和控制更加复杂,通常需要综合考虑车辆的整体稳定性、转向响应和路径跟踪性能。在某些全轮转向车辆中,后轮的转向角度会根据前轮的转向角度和车速进行调整。例如,在低速时,后轮可能会与前轮反向转动以实现更小的转弯半径,而在高速时,后轮可能会与前轮同向转动以提高车辆的稳定性。
本篇文章受 CC BY-NC-SA 4.0 协议保护,转载请注明出处。