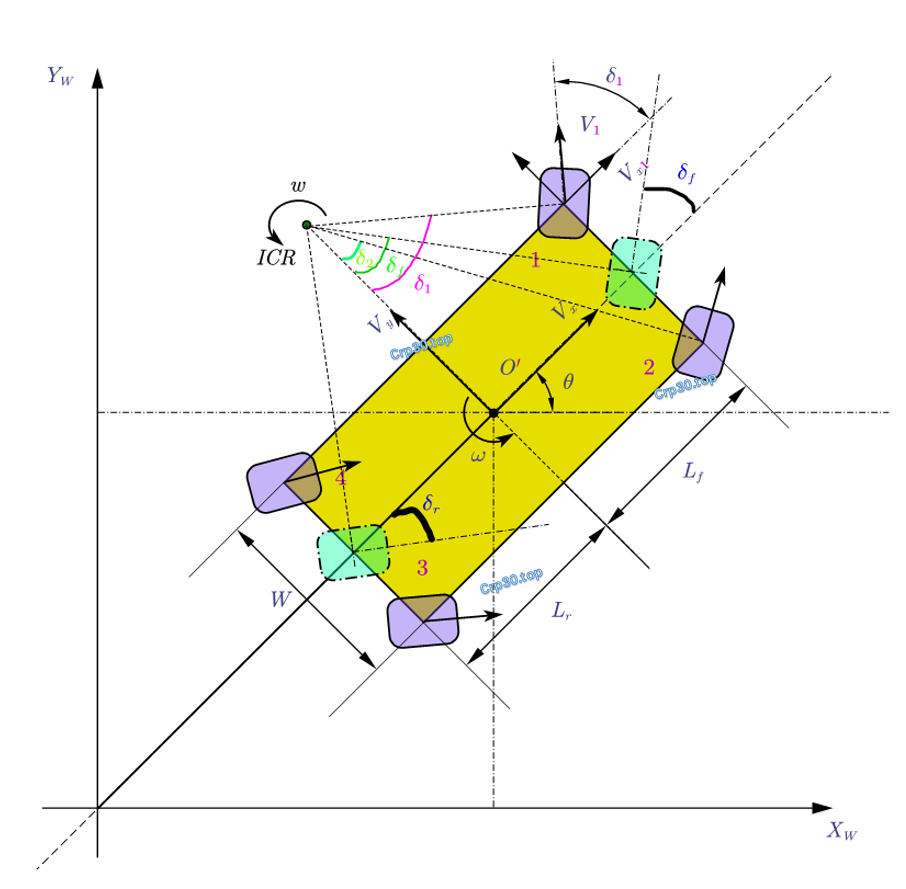
由于四舵轮机构有非完整性约束的限制,但比其他非完整转向系统(如滑移转向和Ackerman转向系统)有更好的转向特性,上图是4WIS(Four-Wheel Independent Steering)车根据车辆重心为中心的单车模型,根据其瞬时旋转中心(ICR)的转向机构,在局部速度条件下,自行车模型的前转向角为:(可以看看四舵轮运动学模型)
δf=tan−12vx2+vy2ω(Lf+Lr)(1)
其中,假如说Lf与Lr相等,就有:
δf=tan−1(vωALf)−60∘≤δf≤60∘(2)
并且,有
δf=−δr(3)
R为ICR与O‘的连线长度,也叫做转弯半径,根据三角恒等式有:
R=tan(δf)Lf(4)
根据上述三角恒等式,可以将车轮的转向角和速度表示为:
δ1=tan−1(R−2WLf)v1=vRcos(δ1)R−2W(5)
δ2=tan−1(R+2WLf)v2=vRcos(δ2)R+2W(6)
δ3=−tan−1(R+2WLr)v3=vRcos(δ3)R+2W(7)
δ4=−tan−1(R−2WLr)v4=vRcos(δ4)R−2W(8)
最后,推导出4WIS移动机器人的运动学逆模型,用式(5)~(8)表示。
然而,当移动机器人在直线路径上进行向前或向后运动时,式(5)至式(8)与数值约束绑定。向前或向后的运动要求移动机器人的前转向角为0,此时它屈服于ICR的半径并变为无穷大(=∞)。对于式(4)到式(7)中的车轮转向角来说,这可能不是问题,因为任何有限的数如果除以无穷大都等于零。因此,(5)至(8)中的车轮转向角结果将为零。但这不适用于式(4)至式(7)中的车轮速度公式。因此,可以对(4)至(7)进行数学处理,以克服产生的数值约束
vi=v(cos(δi)1±2Rcos(δi)W)(9)
根据式(5)至式(9),则第i轮线速度可表示为式(10),
vi={vRcos(δi)R±2Wv if R=∞,δi=0, if R=∞,δi=0i=1,2,3,4(10)
基于导出的正运动学和逆运动学模型,需要设计一个全局控制系统来控制4WIS的运动。
本篇文章受 CC BY-NC-SA 4.0 协议保护,转载请注明出处。